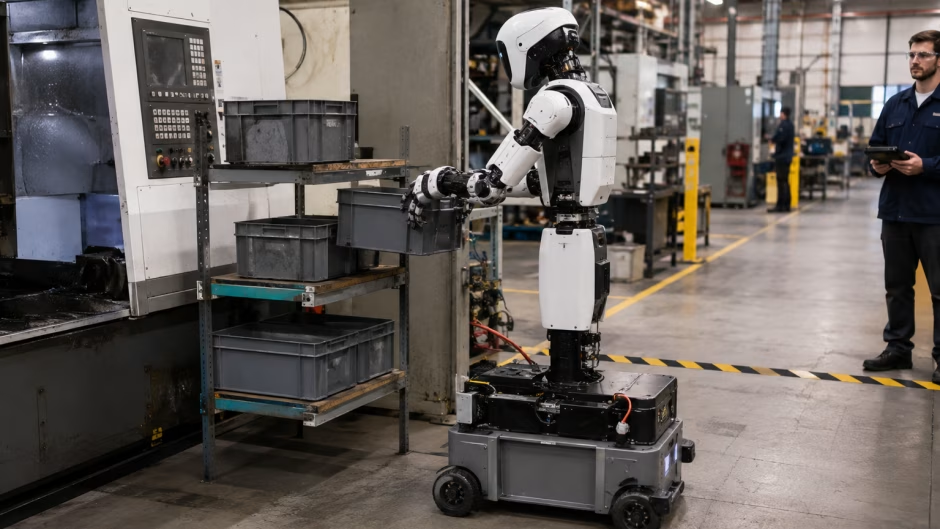
Ještě před několika lety patřili humanoidní roboti především do výzkumných laboratoří a technologických demonstrací. Robot, který chodí po dvou nohách, používá dvě ruce a dokáže pracovat v prostředí vytvořeném pro člověka, vypadal atraktivně na videu, ale jeho praktické využití ve výrobě bylo omezené.
Situace se mění. Humanoidní roboty dnes testují nebo nasazují BMW, Mercedes-Benz, Hyundai a logistická společnost GXO. Nejde už jen o několikaminutové demonstrace. BMW a Figure uvádějí, že Figure 02 během nasazení v závodě Spartanburg pracoval v desetihodinových směnách, manipuloval s více než 90 000 komponenty, absolvoval přes 1 250 provozních hodin a podílel se na výrobě více než 30 000 vozů BMW X3.
Takový výsledek neznamená, že humanoid začíná vytlačovat klasické průmyslové roboty. Ukazuje ale vznik nové kategorie automatizace. Humanoid pravděpodobně nebude lepším řešením pro svařování karoserie, rychlou paletizaci nebo obsluhu jednoho stroje v milionech cyklů. Jeho výhoda leží ve schopnosti automatizovat pracoviště původně navržená pro člověka bez kompletní přestavby výrobního prostředí.
Co současná nasazení dokazují a co ne
Údaje ze Spartanburgu ukazují, že humanoid dokázal v ostré výrobě opakovaně zakládat plechové díly s požadovanou přesností. BMW současně popisuje úpravy bezpečnostního konceptu a lepší pokrytí 5G jako součást získaných zkušeností. Figure 02 byl po nasazení vyřazen ve prospěch nové generace Figure 03.
Jde o hodnotný důkaz technické proveditelnosti konkrétní operace. Není to však nezávislé srovnání celkových nákladů, dostupnosti nebo návratnosti proti klasické automatizaci a lidské práci. Veřejná čísla pocházejí od výrobce a zákazníka, nikoli z auditované studie. Rozhodnutí o investici proto potřebuje vlastní pilot a měření produktivního času v podmínkách konkrétního závodu.
Proč stavět robota podobného člověku
Z čistě technického pohledu není lidské tělo pro průmyslového robota ideální konstrukcí. Palety lépe přenáší vysokozdvižný vozík, krabice dopravník, rychlý pick-and-place zvládne šestiosý nebo delta robot a přepravu po hale často efektivněji obslouží AMR na kolech.
Argument pro humanoida leží v infrastruktuře. Obrovská část průmyslového světa byla vytvořena kolem lidského těla. Pracovní stoly mají lidskou výšku, police jsou v dosahu rukou, tlačítka bývají ve výšce pasu nebo očí, průchody mají lidské rozměry a nástroje i přepravky odpovídají lidskému úchopu.
Namísto otázky, jak přestavět výrobu pro robota, se proto můžeme ptát, zda robot dokáže používat pracoviště, které už používá člověk. Právě tato změna umožňuje uvažovat o automatizaci menších a proměnlivějších úloh.
Humanoid nemusí mít nohy
Pojem humanoid svádí k představě stroje, který přesně napodobuje lidské tělo. Průmyslová realita ale ukazuje jinou cestu. BMW v roce 2026 zahájilo v Lipsku pilotní projekt s robotem AEON společnosti Hexagon Robotics. Robot má trup a paže podobné člověku, používá vyměnitelné ruce, chapadla nebo skenovací nástroje, ale po hale se dynamicky pohybuje na kolech. Testy zahrnují výrobu vysokonapěťových baterií a komponentů.
Na rovné výrobní podlaze mohou kola nabídnout vyšší stabilitu, nižší energetickou spotřebu a jednodušší řízení než chůze. Nohy dávají smysl tam, kde robot musí překonávat schody, prahy nebo členité prostředí. Typický průmyslový humanoid proto nemusí být kopií člověka. Může převzít jen mobilitu, dvě manipulační paže, podobný pracovní prostor a schopnost používat existující infrastrukturu.
První oblast: intralogistika
Jedním z nejlogičtějších míst pro nástup humanoidů není samotná výroba, ale intralogistika. Výrobní závody obsahují mnoho činností, při nichž je třeba vzít přepravku, přenést ji, vyložit materiál, doplnit linku, odebrat prázdný obal nebo přinést komponenty pracovníkovi.
Tyto úkoly jsou jednoduché pro člověka, ale jejich klasická automatizace může vyžadovat dopravníky, AMR, automatické zásobníky a jednoúčelové manipulátory. Humanoid nabízí možnost použít existující přepravky, regály a pracovní stanice.
Mercedes-Benz testuje roboty Apollo společnosti Apptronik pro dopravu komponentů a modulů k výrobní lince a pro prvotní kontrolu dílů. Znalosti pracovníků přenášel na robota pomocí teleoperace a rozšířené reality, další vývoj směřuje k autonomnímu provádění úloh.
GXO používá robota Digit od Agility Robotics v živém skladu. Robot odebírá přepravky z autonomních mobilních robotů a pokládá je na dopravník. Po pilotu společnosti v roce 2024 uzavřely víceletou komerční smlouvu formou Robots-as-a-Service. První ekonomicky úspěšné aplikace proto nemusí být nejpůsobivější, ale nejjednodušší.
Druhá oblast: obsluha strojů
Klasický robotický projekt připevní robota k určitému stroji a doplní základnu, bezpečnostní prvky, chapadlo, zásobník materiálu a komunikaci s řízením. Takové řešení může být velmi produktivní, ale robot zůstává prakticky součástí konkrétního pracoviště.
Humanoidní robot nabízí jiný model. Ráno může obsluhovat CNC stroj, později přenášet materiál, potom kontrolovat výrobky a během noční směny doplňovat zásobníky. Jeho ekonomická výhoda proto nemusí spočívat pouze ve výkonu jedné operace. Investici lze rozdělit mezi několik činností, které by samy o sobě neodůvodnily pořízení samostatné automatizace.
Třetí oblast: manipulace a montáž
Figure 02 ve Spartanburgu odebíral a přesně umisťoval plechové komponenty do přípravků před svařováním. Figure uvádí toleranci pěti milimetrů a dvousekundový čas pro umístění dílů, BMW popisuje milimetrovou přesnost opakovaných manipulačních úloh.
Podobné aplikace leží mezi klasickou robotizací a ruční prací. U jednoho výrobku vyráběného deset let v milionových sériích dává smysl jednoúčelová automatizace. Pokud se výrobky často mění, přestavují se přípravky, programy, zásobování i chapadla. Výhodou univerzálního humanoida by měla být možnost naučit jej novou operaci především softwarově. Právě zde vstupuje do hry umělá inteligence.
Největší změnou nemusí být tělo, ale řízení
Humanoidní mechanika existuje desítky let. Zásadní změnou posledních let je rozvoj Physical AI, tedy fyzické umělé inteligence. Tradiční průmyslový robot vykonává přesně naprogramovanou sekvenci bodů a příkazů. Humanoid má dostat úkol na vyšší úrovni, například vzít konkrétní přepravku a položit ji na dopravník.
Robotický systém musí přepravku identifikovat, odhadnout její polohu, zvolit místo uchopení, naplánovat pohyb, reagovat na změny prostředí, dojít nebo dojet k cíli a najít správné místo pro odložení. To je výrazně těžší problém než běžné průmyslové programování.
Boston Dynamics počítá u nové generace Atlasu s učením širokého spektra průmyslových úloh pomocí AI foundation modelů. Výrobce pro rok 2026 oznámil nasazení u Hyundai a Google DeepMind a partnerství zaměřené na propojení Atlasu s modely Gemini Robotics. Tato oznámení popisují vývojový směr, nikoli hotovou univerzální schopnost.
Učení místo klasického programování
U klasického průmyslového robota je potřeba vyškolený programátor. Humanoidní robotika částečně směřuje k jinému modelu. Člověk vykoná operaci nebo pohyb robota vzdáleně řídí. Systém shromáždí data a z příkladů se následně učí činnost provádět autonomně.
Mercedes-Benz právě teleoperaci využil při výuce robotů Apollo. Pracovníci se zkušenostmi z výroby předávali robotu znalost konkrétních úloh. Výrobní know-how totiž často nemá programátor PLC nebo robota, ale zkušený operátor. Pokud se podaří jeho zkušenost převést do chování robota bez dlouhého klasického programování, rozšíří se počet ekonomicky automatizovatelných operací.
Humanoid nenahradí klasického průmyslového robota
Šestiosý robot při správné aplikaci nabízí rychlost, opakovatelnost, nosnost, dlouhou životnost, nepřetržitý provoz, tuhou mechaniku a relativně jednoduché řízení. Pokud stroj provádí stejný pohyb každých šest sekund po dobu deseti let, není potřeba humanoid ani umělá inteligence. Nejlepší je co nejjednodušší, nejrychlejší a nejspolehlivější řešení.
Humanoid dává smysl především tam, kde flexibilita má větší hodnotu než maximální výkon jedné operace. Technologicky nejzajímavější řešení totiž nemusí být ekonomicky nejlepší.
ROZHODOVACÍ PRAVIDLO
Pokud má robot osm hodin denně opakovat jedinou stabilní operaci na jednom místě, nejprve porovnejte klasickou automatizaci. Humanoid má investici obhájit flexibilitou, rychlostí změny úlohy nebo možností využít existující brownfieldové pracoviště.
Bezpečnost bude patřit k nejtěžším částem integrace
Průmyslový robot bývá fyzicky oddělen od člověka nebo s ním spolupracuje za přesně definovaných podmínek. Humanoid se má volně pohybovat výrobním prostředím, mění polohu, používá paže, přenáší předměty a u dvounohého provedení aktivně udržuje rovnováhu. Bezpečnostní koncept je proto složitější než u oplocené robotické buňky.
V roce 2025 vyšly aktualizované normy ISO 10218-1 a ISO 10218-2 pro průmyslové roboty a robotické aplikace. ISO současně připravuje ISO 25785-1 zaměřenou na dynamicky stabilní průmyslové mobilní roboty, včetně dvounohých a kolových balančních konstrukcí s aktivně řízenou stabilitou. Návrh nové normy ukazuje, že stávající bezpečnostní model se musí přizpůsobit novým typům pohyblivých manipulátorů.
Integrátor bude muset posuzovat nejen pohyb robota, ale také hmotnost a tvar nákladu, stabilitu při výpadku energie, chování při poruše vnímání, předvídatelnost trajektorie, bezpečný zásah člověka a návrat do provozu.
Ekonomiku určí cena produktivní hodiny
Nakonec nebude nejdůležitější, zda humanoid umí chodit po schodech nebo skládat textil. Rozhodne cena jedné produktivní hodiny. Do ní patří pořizovací cena nebo pronájem, integrace, servis, energie, nabíjení, odstávky, očekávaná životnost, dohled člověka, náklady na změnu aplikace a skutečný produktivní čas.
Teprve potom lze robota porovnat s člověkem a klasickou automatizací. Model Robots-as-a-Service, který GXO používá s robotem Digit, může část technologického a životního rizika přesunout na dodavatele. Zákazník nekupuje experimentální zařízení, ale službu nebo dostupnou robotickou kapacitu. Smlouva však musí přesně určit dostupnost, výkon, zásahy člověka, bezpečnostní odpovědnost a podmínky změny úlohy.
|
Položka
|
Co měřit v pilotu
|
|
Produktivní čas
|
Podíl směny, kdy robot skutečně plní obchodně užitečnou úlohu.
|
|
Změna úlohy
|
Čas, práce specialisty a počet pokusů potřebných pro bezpečné nasazení nové činnosti.
|
|
Zásahy člověka
|
Počet resetů, teleoperací, ručních vyproštění a servisních zásahů.
|
|
Dostupnost
|
Nabíjení, čekání, zotavení z chyby, poruchy a plánovaný servis.
|
|
Celkový náklad
|
Pronájem nebo odpis, integrace, infrastruktura, dohled, energie a změny provozu.
|
Nejzajímavější nebude jedna univerzální úloha
Při hodnocení humanoidních robotů nemá smysl hledat aplikaci, ve které humanoid porazí klasický průmyslový robot. Takových případů dnes pravděpodobně mnoho nebude. Důležitější je, zda jeden robot během dne ekonomicky provede několik úloh, pro které by se samostatná automatizace nikdy nevyplatila.
V jedné směně může přivážet materiál, obsluhovat stroj, doplňovat linku, kontrolovat výrobky a připravovat výrobu na další směnu. Pokud se taková flexibilita obejde bez několika dnů programování při každé změně, začne být ekonomika humanoidů zajímavá. Pokud změna úlohy vyžaduje dlouhé ladění a trvalý dohled specialisty, univerzálnost zůstane spíše marketingovým slibem.
Humanoid jako spojovací článek automatizace
Průmysl umí velmi dobře automatizovat procesy s vysokým objemem výroby. Robotické linky, automatické sklady, dopravníky, CNC stroje, paletizační roboty a AMR ale stále doplňuje velké množství drobných manuálních operací. Někdo musí přenést přepravku, přemístit díl, doplnit zásobník, odebrat výrobek, zkontrolovat komponent nebo obsloužit stroj, který nebyl navržen pro automatizaci.
Jednoúčelová automatizace těchto činností bývá příliš drahá, zatímco člověk je mimořádně univerzální manipulátor. Právě zde může být skutečné místo humanoidního robota. Ne jako konkurenta svařovacího robotu nebo náhrady dopravníku, ale jako univerzálního spojovacího prvku mezi automatizovanými technologiemi v prostředí původně postaveném pro člověka.
Závěrečná teze
Reálná nasazení ukazují, že humanoidní robot dokáže v továrně a skladu vykonávat užitečnou práci. O vzniku nové kapitoly průmyslové automatizace však rozhodne jiná otázka: zda tutéž práci zvládne dostatečně spolehlivě, dlouho a levně.
Humanoid nebude univerzální náhradou průmyslových robotů. Jeho hodnotou může být schopnost automatizovat proměnlivé mezery mezi nimi, zvlášť v provozech navržených pro člověka. Každý pilot proto musí měřit flexibilitu i cenu produktivní hodiny, nikoli jen technickou možnost provést jednu demonstrativní úlohu.
Zdroje8